01
Telo polne velikosti
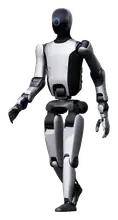
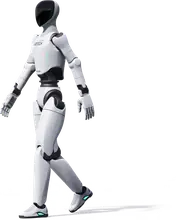
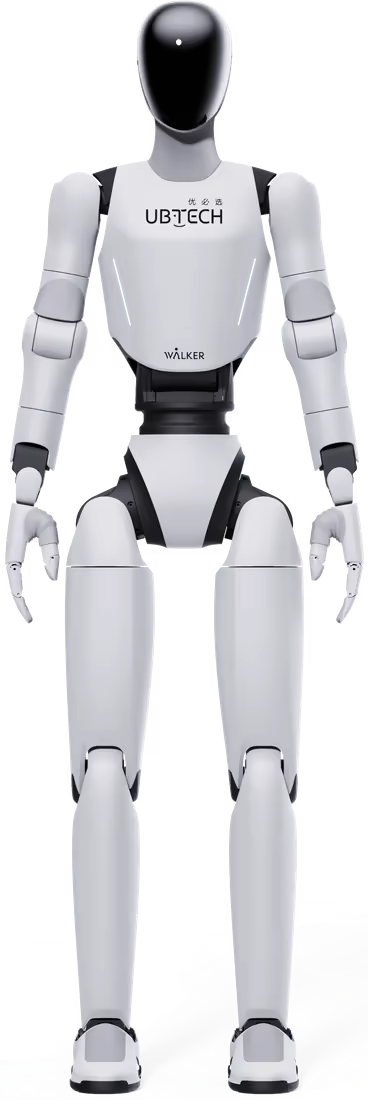
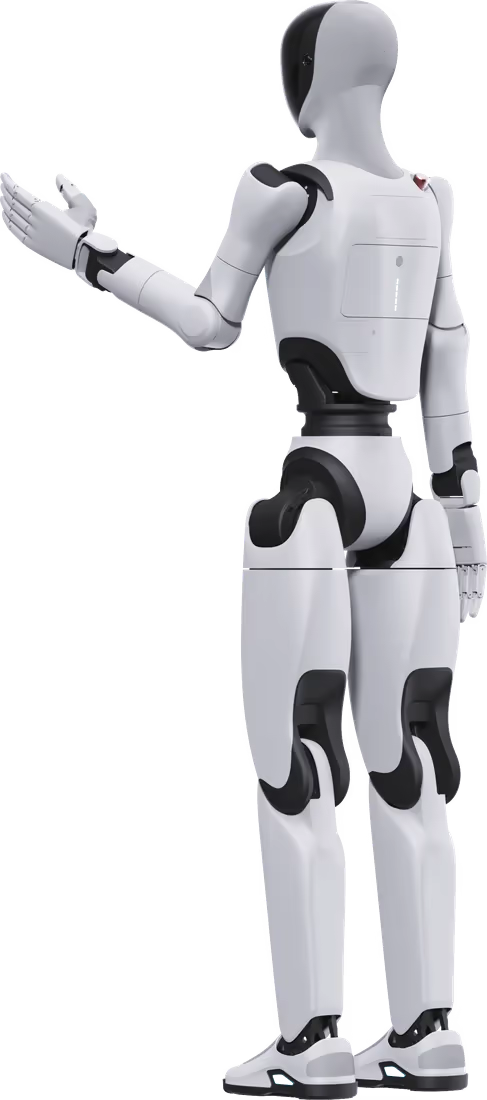
Robot je visok 164 cm in tehta 55 kg, s 53 prostostnimi stopnjami po vsem telesu za naravno držo. Zunanjost je zasnovana za oblačila, zato lahko robota oblečete za recepcijo, prizorišče ali oder.
Trgovina
Trinajst robotov. Prodaja po vsej EU, najem v Sloveniji.
Vsi roboti v trgovini Primerjava robotov Najem v Sloveniji Humanoid po meri: brezplačno prednaročiloUBTECH · Humanoidni roboti
Storitveni humanoid polne velikosti za sprejem, vodene oglede, dogodke in pouk. Visok je 164 cm, ima 53 prostostnih stopenj ter lahko hodi, teče in pleše.

Pregled
Hodeči (dvonožni)
Walker C1 je humanoidni storitveni robot polne velikosti za javne in poslovne prostore, kot so razstavni saloni, muzeji, dogodki in mestne storitve. Značilne uporabe so večjezični sprejem in pozdravljanje, vodeni ogledi po poteh, nastavljenih v oblačni platformi, pomoč pri nakupovanju, kulturni nastopi in plesne predstave, patruljiranje in pomoč v prometu ter delo v izobraževanju in raziskavah. Pogovarja se prek velikega jezikovnega modela, zna opisati, kar vidi, ter združuje govor, kretnje in obrazne izraze na okroglem zaslonu, vključno s stiskom roke in pozdravi. Navigira izključno s pomočjo vida, se izogiba oviram in upošteva navidezne stene, nastavljene v oblačni platformi, ki upravlja tudi zemljevide, scenarije vodenja, glasove in dnevnike. Sam izstopi iz transportnega kovčka, zasnovan je za postavitev z eno osebo in ga je mogoče upravljati z daljinskim upravljalnikom, ročno konzolo, obleko za zajem gibanja ali očali VR, pri čemer je gibe mogoče posneti za učne podatke. Vgrajena knjižnica gibov, sinhronizacija skupinskega plesa, SDK in API v jezikih C++ in Python na ROS 2 ter modularne roke, ki sprejmejo prijemala drugih proizvajalcev, omogočajo aplikacije po meri. Več funkcij (pogovor brez povezave, osebnosti po meri, prepoznavanje VIP-gostov, lokalni LLM) proizvajalec napoveduje za poznejšo posodobitev.
Posnetki proizvajalca


Slike in video: gradivo proizvajalca (UBTECH).
V gibanju
Kaj zmore
Robot je visok 164 cm in tehta 55 kg, s 53 prostostnimi stopnjami po vsem telesu za naravno držo. Zunanjost je zasnovana za oblačila, zato lahko robota oblečete za recepcijo, prizorišče ali oder.
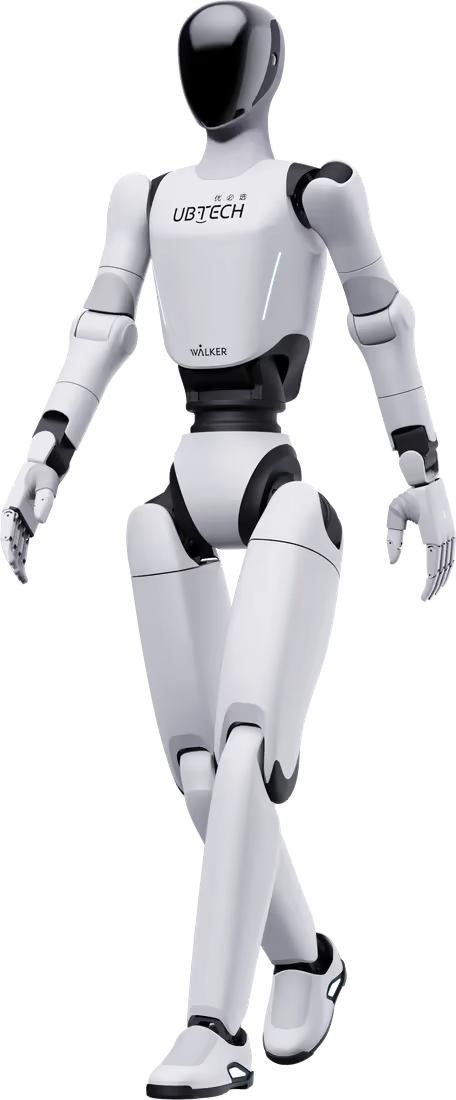
Robot se giblje s hitrostjo 3 m/s ali več, hoja in tek pa sta podobna človeškim. Navigacija sproti gradi 3D zemljevid in načrtuje pot mimo ovir.
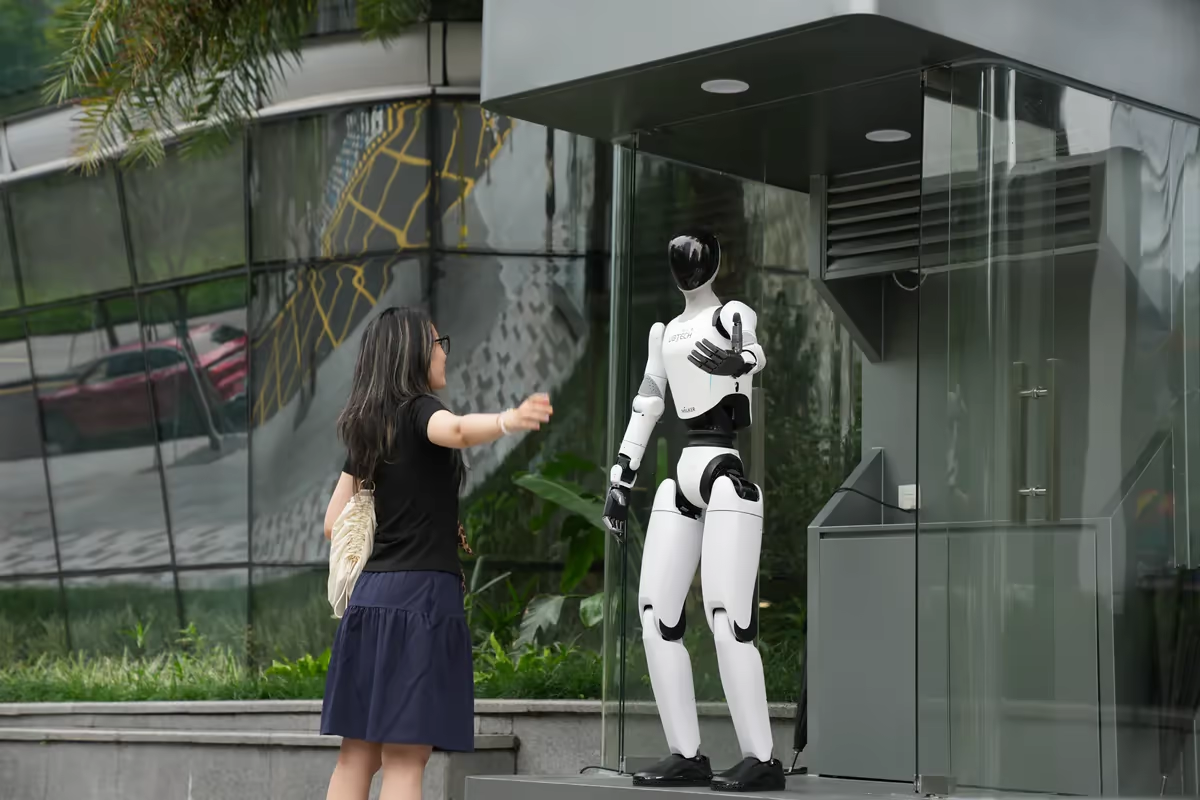
Robot je namenjen večjezičnemu sprejemu, vodenim ogledom, pomoči pri nakupih in pogovoru z obiskovalci na dogodkih. V izobraževanju deluje kot pomočnik pri pouku ali kot raziskovalna platforma.
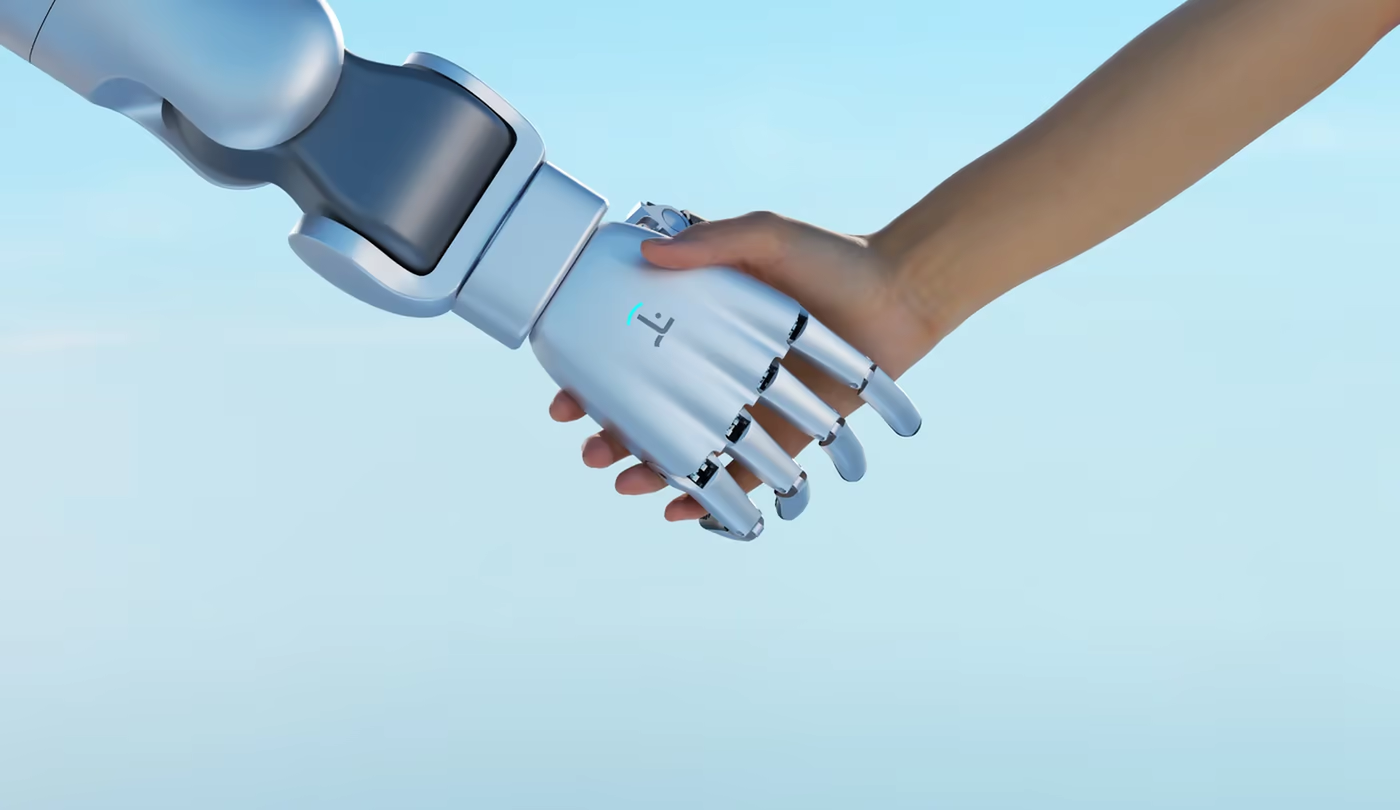
Spretne roke so na voljo kot možnost za obe roki, sklepi pa uporabljajo podajno krmiljenje sile.
Jezikovni modeli tečejo lokalno na robotu, robot pa se lahko poveže tudi z oblakom. Vgrajena knjižnica gibov, gibi po meri, standardni vmesniki in SDK omogočajo, da ga prilagodite svoji uporabi.
Robot hodi, teče in pleše. Ravnotežje drži na eni ali obeh nogah in izvede tudi zahtevne plesne gibe, kot v tej vaji s plesalci.
Walker C1 · Tehnični podatki
Različice
| Vrsta robota | Humanoidni storitveni robot polne velikosti |
|---|---|
| Operacijski sistem | Ubuntu + ROSA 2.0 |
| Posodobitve OTA | Podprto |
| Delovno okolje | V zaprtih prostorih; uporaba na prostem ni priporočena |
| Prepovedane uporabe | Medicinski, vojaški ali drugi nekomercialni scenariji; okolja z vnetljivimi ali eksplozivnimi snovmi ali močnimi elektromagnetnimi motnjami |
| Čas zagona (od gumba za vklop do načina daljinskega upravljanja) | Približno 2 do 3 minute |
| Čas samostojnega izstopa iz embalaže (do stoje na tleh) | Približno 20 sekund |
| Pakiranje | Podprto razpakiranje in pakiranje s pomočjo dvigala; samostojno pakiranje je napovedano za prihodnjo posodobitev OTA |
| Transport | Transportni kovček C1 |
| Lastnost | Modelne roke (standard) | Spretne roke (opcijsko) |
|---|---|---|
| Višina | 164 cm | |
| Razpon rok (brez spretnih rok) | 1280 mm | |
| Masa z modelnimi rokami | Pribl. 55 kg | Na povpraševanje |
| Masa s spretnimi rokami | Na povpraševanje | Pribl. 56 kg |
| Lastnost | Spretne roke (opcijsko) |
|---|---|
| Skupno število prostostnih stopenj | 53 (31 v trupu, 22 v spretnih rokah, vključno s pasivnimi) |
| Noge | Po 6 prostostnih stopenj |
| Pas | 3 prostostne stopnje |
| Roke (brez spretne roke) | Po 7 prostostnih stopenj |
| Glava | 2 prostostni stopnji |
| Spretna roka (opcijsko) | 11 prostostnih stopenj na roko (6 aktivnih + 5 pasivnih) |
| Spretne roke | 2 (opcijsko) |
| Nosilnost (brez spretnih rok) | Ena roka: 3 kg; obe roki: 6 kg |
| Priporočeno neprekinjeno plesanje | ≤ 10 minut |
| Vgrajeni plesi | Dva plesa, vsak daljši od 30 sekund; izvedljiva na tankih preprogah, marmorju in epoksidnih tleh |
| Skupinski nastop | Skupinsko upravljanje s centimetrsko natančno sinhronizacijo in porazdelitvijo ukazov z nizko zakasnitvijo |
| Konfiguracije rok | Standardno: modelne roke (snemljive, združljive s spretnimi rokami/prijemali drugih proizvajalcev). Opcijsko: spretna roka UBT tretje generacije, različica Lite |
| Končni efektorji drugih proizvajalcev | Podprta dvoprstna prijemala in kamere na zapestju drugih proizvajalcev, upravljanje prek teleoperacije |
| Skupna avtonomija baterije | 2,5 do 3 ure |
|---|---|
| Največja vzdržljivost (hoja na mestu, 100 % do 0 %) | ≥ 3 h |
| Tipična vzdržljivost (ples, 100 % do 0 %) | ≥ 2 h |
| Čas polnjenja (0 % do 100 %) | Približno 90 minut |
| Nazivna napetost | 48 V DC / 8 A |
| Polnjenje | 52 V DC / največ 14 A |
| Baterija | Zamenljiva (priložena baterija C0445D5) |
| Načini polnjenja | Polnjenje robota neposredno z napajalnikom ali odstranitev baterije in ločeno polnjenje s kablom za neposredno polnjenje baterije |
| Omrežno napajanje za polnjenje | Ozemljena vtičnica 100 do 240 V / 50 do 60 Hz; okolica 0 do 40 °C |
| Dolgotrajno skladiščenje (neuporaba več kot 1 mesec) | Robot: izklopljen, baterija odstranjena, suh prezračen prostor pri 0 do 30 °C. Baterija: ločeno pri 0 do 25 °C, vlažnost 30 % do 60 %, mesečni pregled, napolnjenost 50 % do 80 % |
| Računska enota | Vgrajeni NVIDIA Jetson Thor 128 GB, 2070 TFLOPS (FP4-sparse) |
|---|---|
| Kamere z ribjim očesom | 2 |
| Binokularna (stereo) kamera | 1 |
| Monokularna kamera | 1 |
| Visoko natančna inercialna merilna enota (IMU) | 2 |
| Navigacija | Navigacija U-SLAM izključno na podlagi vida, prostorsko zaznavanje, aktivno izogibanje oviram in obhod; navidezne stene |
| Pogledi kamer pri teleoperaciji | Pet zornih kotov kamer |
| Zaslon | 2,8-palčni okrogli interaktivni zaslon |
|---|---|
| Zaslon LCD | 1 |
| Odzivni čas zaslona / največja svetlost | < 100 ms / > 800 nitov |
| Mikrofoni | 4 |
| Zvočniki | 2 |
| Indikatorji | LED-indikatorji stanja baterije |
| Upravljalni elementi | Gumb za zaustavitev v sili in stikalo za vklop |
| Zaustavitev v sili | Gumb za zaustavitev v sili na hrbtu robota zaklene vse motorje; kabel za zaustavitev servomotorjev v sili za profesionalno uporabo |
| Jeziki | Kitajščina in angleščina (podprta mešana raba; narečja niso podprta) |
| Beseda za prebujanje | "Walker Walker" |
| Zakasnitev spletnega pogovora | < 2 sekundi od konca do konca (dobro omrežje) |
| Razdalja pogovora | Najmanj 1,5 m; do 5 m z brezžičnim mikrofonom |
| Glasovi | Moški, ženski, otroški |
| Veliki model | Platforma Alibaba Bailian (večmodalni model "omni"); podprto delovanje v oblaku in lokalno |
| Povezljivost | Globalna povezljivost 4G/5G; opcijski vtični modul 5G |
| Daljinsko upravljanje | Priložen daljinski upravljalnik (gibanje v šestih smereh, preklop hoje/opravila/načina, zaustavitev v sili); opcijska ročna konzola (krmilna ročica + aplikacija na zaslonu na dotik) |
| Naprave za teleoperacijo | Obleka za zajem gibanja (Xsens + rokavice Manus) in VR (Pico); celotno telo in polovica telesa |
| SDK in API | Na voljo (krmiljenje gibanja, krmiljenje rok, dostop do senzorjev, navigacija, telemetrija, sistemska konfiguracija, diagnostika) |
|---|---|
| Programski jeziki | C++ in Python |
| Razvojno okolje | Vsebnik ROS 2 na robotu: Ubuntu 22.04 + ROS 2 Humble; podprt ROS2 z URDF; Mac in Windows nista podprta |
| Priporočena različica robota za SDK | Glavna različica 0.0.6 ali novejša |
| Demonstracijski programi SDK | Predvajanje zvoka, stanje napajalne plošče in baterije, krmiljenje roke, spretne roke in glave, stanje rok in robota, naročnina na kamero |
| Lastni veliki jezikovni model | Model stranke je mogoče uporabiti, če je nameščen v oblaku ali na robu omrežja |
| Delovna temperatura | 3 °C do 40 °C |
|---|---|
| Relativna vlažnost | 30 % do 80 % (brez kondenzacije) |
| Temperatura skladiščenja | -10 °C do 50 °C |
| Najmanjši delovni prostor | En robot: najmanj 4 m² (2 m × 2 m); širina skupnega prehoda ≥ 1,5 m |
| Tla | Ravna, odstopanje ravnosti ≤ 5 mm/m²; nosilnost ≥ 150 kg/m² |
| Osvetlitev | Osvetljenost delovnega območja ≥ 200 luksov |
| Omrežje (spletna uporaba) | Priporočen gigabitni Ethernet, zakasnitev ≤ 100 ms, izguba paketov ≤ 1 % |
| Varnostna razdalja med delovanjem | ≥ 1,5 m |
Walker C1 · Slike
Nakup in najem
Cena na povpraševanje. Prodaja po vsej EU, na povpraševanje. Na voljo v Sloveniji, na Hrvaškem, v Srbiji, Bosni in Hercegovini ter Severni Makedoniji. Druge države: na povpraševanje.
Cena na povpraševanje. Prejmete pisno ponudbo s pogodbenimi pogoji, pripravljeno za vašo konfiguracijo, programsko opremo in servis.
Najem je na voljo v Sloveniji za Walker S2 in Cruzr S2. Tega modela ni mogoče najeti: oglejte si ga na predstavitvi v živo ali zaprosite za ponudbo.
KmaluSpletno plačilo · Javni cenik
Povpraševanje
Opišite nalogo in navedite državo. Odgovorili vam bomo po e-pošti z nadaljnjimi koraki.
Odgovorili vam bomo po e-pošti z nadaljnjimi koraki: s predstavitvijo v živo, kjer je mogoča, in s pisno ponudbo.
Predogled: vnos je shranjen samo v vašem brskalniku in ni bil poslan.

Industrijski humanoid, ki sam zamenja baterijo

Humanoid na kolesih za industrijsko delo

Industrijski humanoid za natančno montažo

Humanoid za dolge izmene

Kompakten humanoid za interakcijo z ljudmi

Humanoidna platforma za raziskave in pouk